DARPA โชว์หุ่นยนต์ประกอบโครงสร้างในอวกาศอัตโนมัติสำเร็จครั้งแรกในโปรแกรม NOM4D
โปรแกรม NOM4D ของ DARPA ทดสอบให้หุ่นยนต์แบบ gantry ประกอบโครงสร้างแบบ truss ในอวกาศได้เองสำเร็จเป็นครั้งแรก เป้าหมายคือปูทางสร้างสิ่งก่อสร้างขนาดหลักร้อยเมตรถึงกิโลเมตรนอกโลก
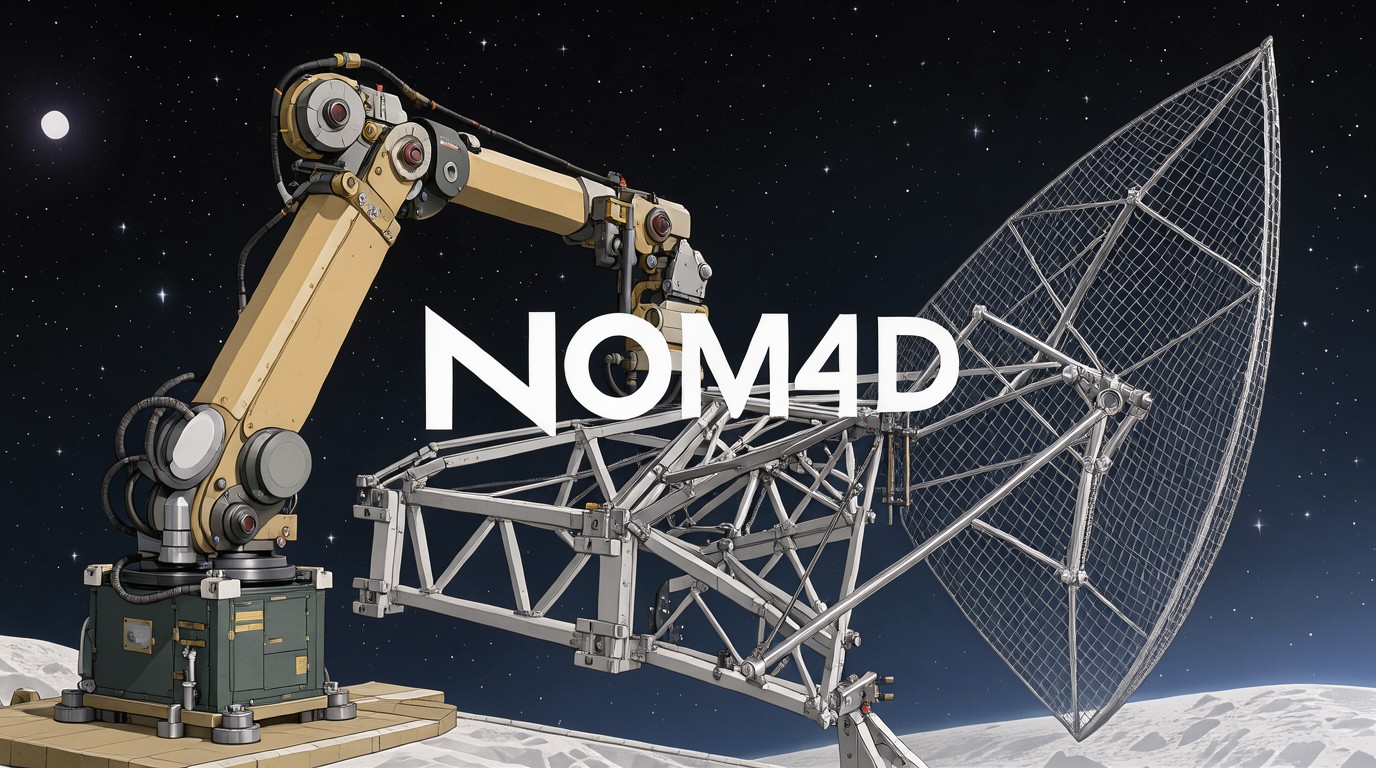 AI ภาพสร้างด้วย AI ไม่ใช่ภาพถ่ายจริง
DARPA เพิ่งทดสอบโปรแกรมที่ชื่อ NOM4D สำเร็จครั้งแรกครับ โดยให้หุ่นยนต์แบบ gantry หรือหุ่นยนต์เส้นตรงที่เคลื่อนที่ตามแกน x, y, z ประกอบโครงสร้างแบบ truss ขึ้นมาเองในอวกาศ
เหตุผลที่ต้องทำแบบนี้คือ fairing ของจรวดมันเล็กเกินกว่าจะใส่ของใหญ่ขึ้นไปทีเดียว วิธีที่เป็นไปได้มากกว่าคือส่งชิ้นส่วนเล็กๆ ขึ้นไปก่อนแล้วค่อยประกอบเป็นโครงสร้างใหญ่ในอวกาศ แทนการพับเก็บแบบที่กล้อง JWST ใช้
ชิ้นงานที่ใช้ทดสอบมาจาก Caltech เป็นส่วนประกอบย่อยที่มีจุดต่อเฉพาะ หุ่นยนต์ประกอบทีละชิ้นจนเป็นโครงสร้าง พร้อมติดตาข่ายสะท้อนแสงบางๆ ที่จำลองลักษณะเสาอากาศในอวกาศไปด้วยในตัว
Andrew Detor ผู้จัดการโปรแกรม NOM4D บอกว่าเป้าหมายคือทำให้สร้างโครงสร้างขนาดหลักร้อยเมตรถึงกิโลเมตรในอวกาศได้อย่างคุ้มค่าและขยายขนาดได้ ซึ่งตอนนี้ยังไม่มีอะไรทำได้ถึงระดับนั้น Detor อธิบายวิธีการของ Caltech ว่าเหมือนของเล่นต่อประกอบอย่าง Tinkertoys หรือ K'nex
ชิ้นส่วนโครงสร้างแต่ละชิ้นถูกต่อเข้ากับจุดเชื่อมทีละส่วน จนรวมกันเป็นโครงสร้างที่ใหญ่ขึ้น ไม่มีหุ่นยนต์ที่ซับซ้อนหรืออัลกอริทึมล้ำอะไร เป็นแค่งานวิศวกรรมที่แน่นหนาของทีม Caltech ที่รวมขั้นตอนต่างๆ ให้ขยายขนาดได้
โปรแกรมนี้เร่งแผนขึ้นมากตั้งแต่กุมภาพันธ์ 2025 ที่เปลี่ยนจากทดสอบในแล็บมาเป็นทดสอบบนอวกาศจริง จนกระทั่ง SpaceX ส่งชิ้นงานของ Caltech ขึ้นไปในมีนาคม 2026 ซึ่ง Detor บอกว่าทั้งหมดนี้ใช้เวลาแค่ 15 เดือนจากไอเดียจนได้ยิงต้นแบบขึ้นจริง ขั้นต่อไปทีมจาก University of Illinois Urbana-Champaign จะทดสอบที่ ISS เรื่องการขึ้นรูปวัสดุคอมโพสิตจากเรซินในอวกาศ
ที่มาของข่าว
- สำนักข่าว
- Phys.org
- พาดหัวต้นฉบับ
- Automated assembly in space is the future and NOM4D is showing the way
- เผยแพร่ต้นทาง
- 13 พ.ย. 2569 10:20 น.